
Thanh trượt tuyến tính là một loại mô-đun cơ học được sử dụng để thực hiện chuyển động tuyến tính và định vị chính xác. Được sử dụng rộng rãi trong thiết bị tự động hóa, hệ thống kiểm tra, công cụ gia công chính xác, robot, thiết bị sản xuất điện tử và các lĩnh vực khác. Theo cơ chế truyền động, thiết kế cấu trúc và yêu cầu ứng dụng của thanh trượt tuyến tính, thanh trượt tuyến tính được chia thành nhiều loại khác nhau. Mỗi loại có những đặc điểm khác nhau về tốc độ di chuyển, độ chính xác của việc định vị, khả năng chịu tải và phạm vi di chuyển nên cần lựa chọn theo điều kiện vận hành cụ thể của thiết bị.
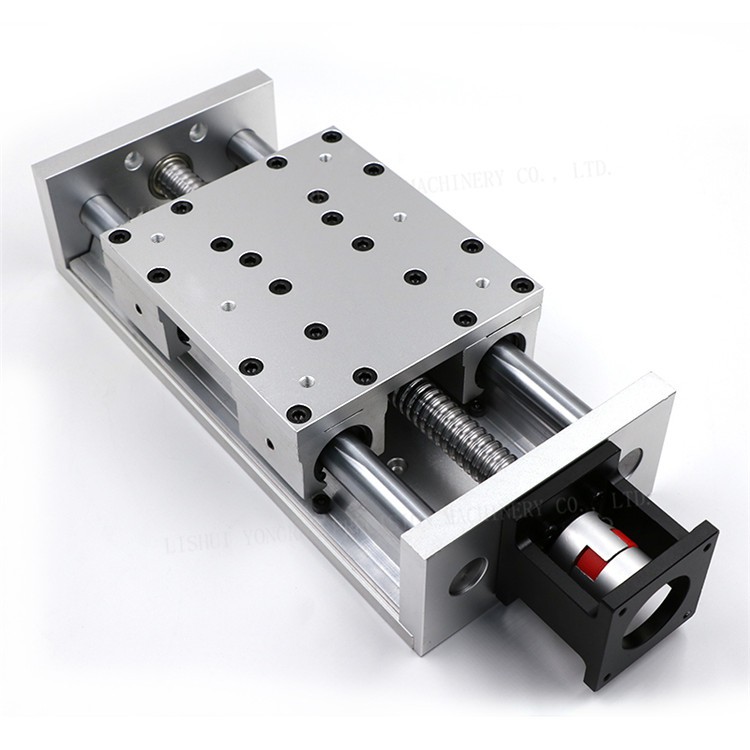
1.Trượt tuyến tính thủ công
Trượt tuyến tính thủ công dựa vào tay quay, vít điều chỉnh hoặc các cấu trúc cơ khí khác để định vị. Họ không yêu cầu động cơ hoặc hệ thống điều khiển.
Các slide này có cấu trúc tương đối đơn giản và lý tưởng cho các ứng dụng không yêu cầu tốc độ cao và định vị thủ công có thể chấp nhận được, chẳng hạn như dụng cụ thí nghiệm, thiết bị quang học, thiết bị kiểm tra và cơ chế điều chỉnh cơ học.
Ưu điểm của trượt tuyến tính thủ công là vận hành trực quan, chi phí tương đối thấp và bảo trì dễ dàng. Nếu một ứng dụng yêu cầu chuyển động qua lại tự động, thường xuyên thì thanh trượt tuyến tính điện là một lựa chọn thích hợp hơn.
2.Trượt tuyến tính điện
Thanh trượt điện sử dụng động cơ để tự động hóa chuyển động tuyến tính. Chúng có thể được tích hợp với các hệ thống điều khiển, cho phép điều khiển chính xác và tự động vị trí, tốc độ và quãng đường di chuyển.
Theo yêu cầu cụ thể, các hệ thống truyền động khác nhau, chẳng hạn như động cơ bước hoặc động cơ servo, có thể được cấu hình. Thanh trượt điện thích hợp cho dây chuyền sản xuất tự động, cơ chế xử lý vật liệu, thiết bị phân phối, hệ thống kiểm tra và ứng dụng định vị chính xác.
Thanh trượt tuyến tính điện giúp giảm nhu cầu can thiệp thủ công và cải thiện tính nhất quán của quy trình sản xuất đối với các thiết bị sản xuất phải lặp lại cùng một đường chuyển động.
3. Trượt tuyến tính vít bóng
Vít bi chuyển đổi chuyển động quay của động cơ thành chuyển động thẳng thông qua cơ cấu vít bi.
Những slide này được đặc trưng bởi hiệu suất truyền dẫn cao, hiệu suất định vị tuyệt vời và cung cấp chuyển động tuyến tính ổn định và nhất quán. Do đó, chúng thường được sử dụng trong các ứng dụng đòi hỏi độ chính xác và độ lặp lại định vị cao.
Ví dụ, hệ thống lắp ráp tự động, thiết bị kiểm tra độ chính xác, máy xử lý laser và thiết bị sản xuất điện tử, tất cả đều có thể được thiết kế bằng vít bi. Tuy nhiên, tốc độ thực tế, độ chính xác và khả năng chịu lực của phân khúc vít bi cũng phụ thuộc vào thông số kỹ thuật của vít, cấu trúc ray dẫn hướng, động cơ và hệ thống điều khiển, đồng thời hiệu suất cuối cùng không thể được xác định chỉ bằng sự hiện diện của vít bi.
4. Giai đoạn tuyến tính vành đai đồng bộ
Giai đoạn tuyến tính vành đai đồng bộ sử dụng vành đai định thời để truyền lực, giai đoạn truyền động dọc theo chuyển động tuyến tính của ray dẫn hướng.
So với cấu hình vít bi, hệ thống đai đồng bộ thường phù hợp hơn cho chuyến đi dài và chuyển động tuyến tính tốc độ cao, chẳng hạn như xử lý vật liệu, bốc xếp và dỡ hàng tự động, kiểm tra trực quan và thiết bị đóng gói.
Yêu cầu về độ chính xác của việc định vị không quá khắt khe đối với những cảnh yêu cầu chuyển động nhanh và các giai đoạn vành đai đồng bộ mang lại hiệu suất tổng thể tuyệt vời.
Nếu thiết bị yêu cầu phải chạy trên quãng đường dài thì phải lựa chọn thông số kỹ thuật cụ thể của đai định thời dựa trên tải trọng, tốc độ, gia tốc và tần suất hoạt động.
5. Giai đoạn động cơ tuyến tính
Các tầng động cơ tuyến tính tạo ra chuyển động tuyến tính trực tiếp thông qua lực điện từ và không còn cần đến vít bi hoặc đai truyền thống làm bộ phận truyền động chính nữa.
Cấu trúc này được đặc trưng bởi tốc độ phản hồi cao, chuyển động trơn tru và phù hợp với các ứng dụng tốc độ cao, rất năng động, phù hợp để kiểm tra độ chính xác, thiết bị bán dẫn, sản xuất điện tử và một số hệ thống tự động hóa cao cấp.
Các giai đoạn động cơ tuyến tính thường yêu cầu nhiều hệ thống điều khiển, độ chính xác lắp đặt và môi trường vận hành hơn, đồng thời chi phí mua sắm của nó có thể vượt quá chi phí mua hệ thống truyền động cơ học truyền thống; do đó, nó nên được lựa chọn theo hiệu suất thực tế.
6. Tổ hợp sân khấu tuyến tính đa trục
Nếu giai đoạn trục đơn không đáp ứng yêu cầu chuyển động không gian của thiết bị, nhiều giai đoạn tuyến tính có thể được kết hợp thành nền tảng chuyển động 2D hoặc 3D.
Ví dụ, việc kết hợp hai giai đoạn khiến XY chuyển động trong khi thêm một trục thẳng đứng sẽ tạo ra cơ cấu chuyển động ba trục XYZ.
Cấu hình này phổ biến trong phân phối, xử lý laser, kiểm tra trực quan, rút thuốc tự động và thiết bị thí nghiệm. Khi thiết kế một hệ thống nhiều trục, phải tính đến sự can thiệp cơ học tiềm ẩn giữa tải trọng, tốc độ di chuyển, hướng lắp đặt và trục.
Làm thế nào để chọn đúng giai đoạn tuyến tính?
Không có pha tuyến tính nào về bản chất là vượt trội hơn các pha khác; điều quan trọng là tìm ra loại hoạt động tốt nhất cho một ứng dụng cụ thể. Nếu yêu cầu chính là tinh chỉnh thủ công thì pha tuyến tính thủ công là một lựa chọn thích hợp; đối với định vị tự động, pha tuyến tính được ưu tiên. Khi cần độ chính xác định vị cao hơn, cơ cấu vít bi là lý tưởng, trong khi cơ cấu đai đồng bộ phù hợp hơn với hành trình dài và tốc độ vận hành cao. Đối với các ứng dụng yêu cầu tốc độ cao, động lực cao và độ chính xác cao, nên xem xét các giải pháp động cơ tuyến tính.
Với tư cách là nhà cung cấp giai đoạn tuyến tính, chúng tôi thường khuyên khách hàng nên cung cấp các thông số như tải trọng, hành trình, tốc độ, độ chính xác định vị, độ lặp lại, hướng lắp đặt và tần suất làm việc. Đối với thiết bị tự động hóa tùy chỉnh, việc cung cấp kích thước không gian lắp đặt và bản vẽ thiết bị giúp lựa chọn cấu hình pha phù hợp nhất.
Câu hỏi thường gặp
Cái nào tốt hơn, bệ vít bi hay bệ đai đồng bộ?
Chúng áp dụng cho các ứng dụng khác nhau. Giai đoạn vít me bi thường thích hợp cho các ứng dụng ưu tiên độ chính xác và ổn định định vị, trong khi giai đoạn dây đai đồng bộ thường thích hợp cho hành trình dài và chuyển động tốc độ cao. Việc lựa chọn cuối cùng phải dựa trên các thông số thiết bị cụ thể.
Câu hỏi 2: Các giai đoạn tuyến tính thủ công có thể được chuyển đổi thành điện không?
Một số thiết kế cho phép cơ giới hóa, nhưng các yếu tố như kích thước lắp đặt, cơ cấu truyền động và phương pháp kết nối động cơ phải được xác minh. Đối với các thiết bị mới, việc chọn đúng pha điện ngay từ đầu thường dễ dàng hơn.
Câu 3: Các giai đoạn tuyến tính có thể đạt được chuyển động đa trục không?
Đúng. ' Nhiều cấp độ trục đơn có thể được kết hợp để đáp ứng các yêu cầu chuyển động cụ thể nhằm đạt được chuyển động tuyến tính đa trục, chẳng hạn như cấu hình XY, XX hoặc XYZ.
Câu hỏi 4: Lịch trình pha tuyến tính được xác định như thế nào?
Điều này phải được xác định dựa trên khoảng cách vật lý mà thiết bị cần di chuyển, có tính đến các giới hạn an toàn cần thiết. Chiều dài hành trình không nên chỉ dựa vào kích thước phôi; đồ đạc, vị trí lắp đặt và phạm vi chuyển động tổng thể cũng phải được xem xét.
Câu hỏi 5: Pha tuyến tính có thể được sử dụng trong các thiết bị tự động hóa tốc độ cao không?
Có, nhưng cơ cấu truyền động, ray dẫn hướng và động cơ phải được lựa chọn theo yêu cầu tốc độ cao, có cân nhắc cẩn thận về tải trọng, gia tốc, hành trình và tần số. Độ ổn định rung và định vị cũng là những cân nhắc quan trọng đối với các ứng dụng tốc độ cao.